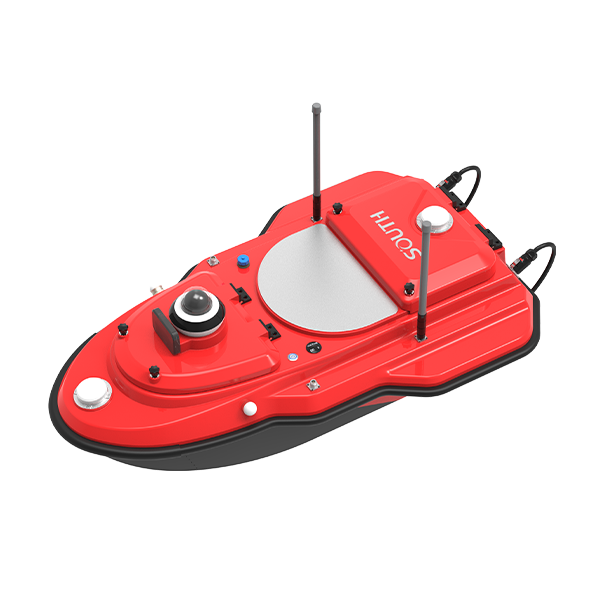
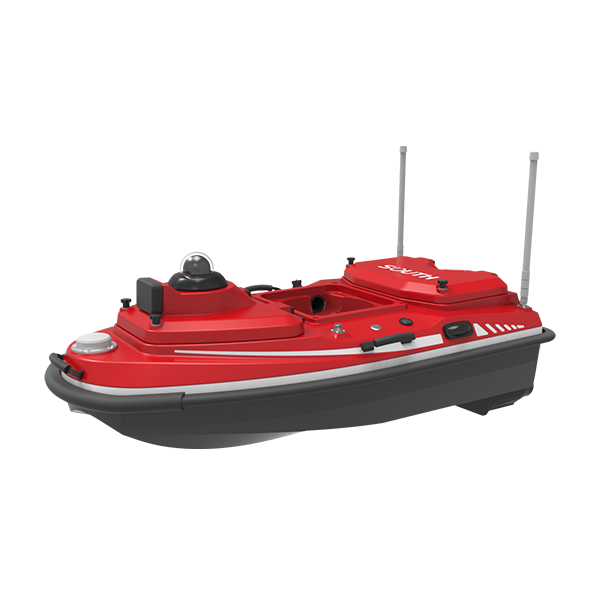
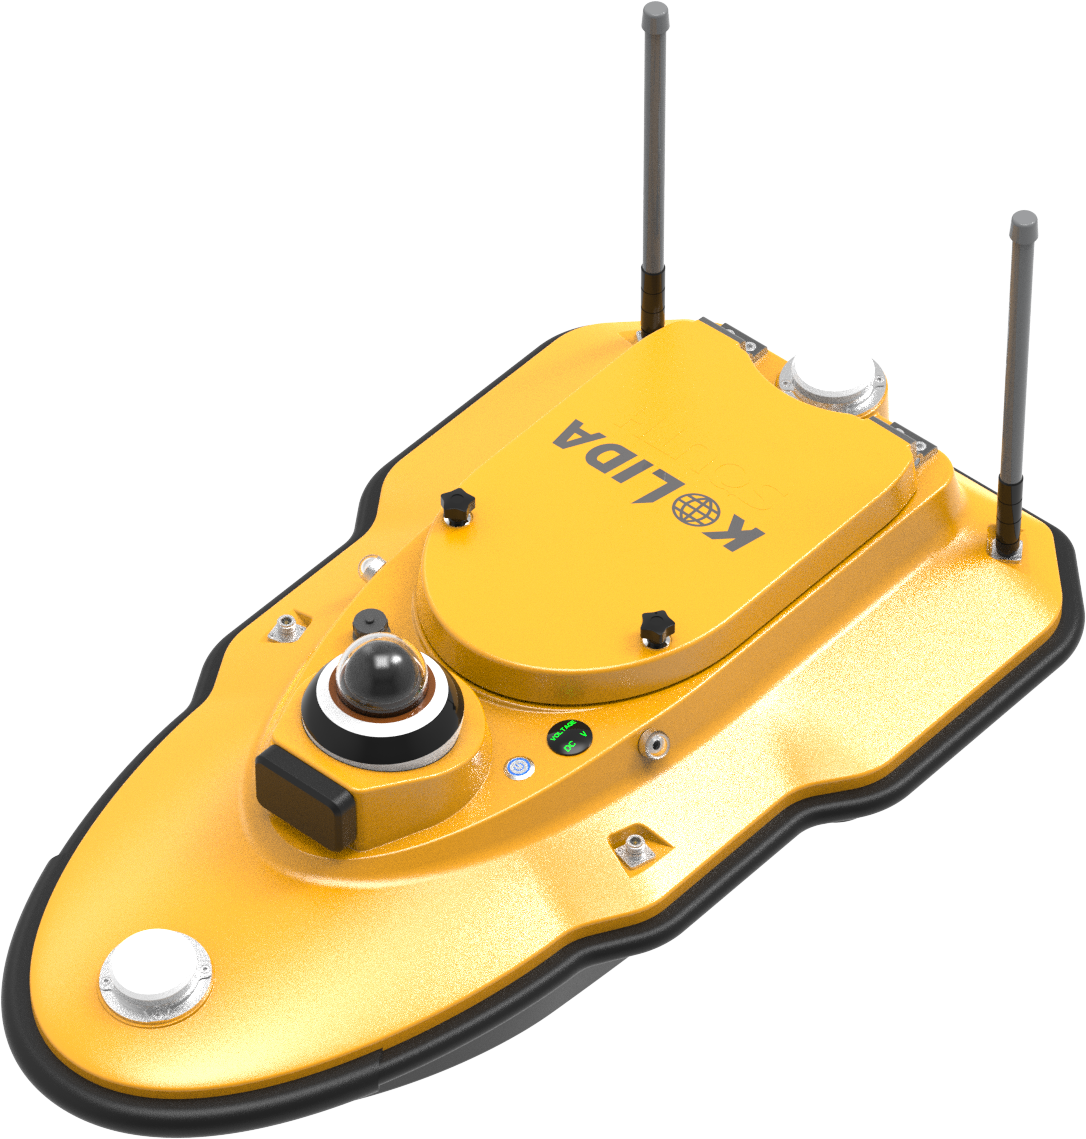
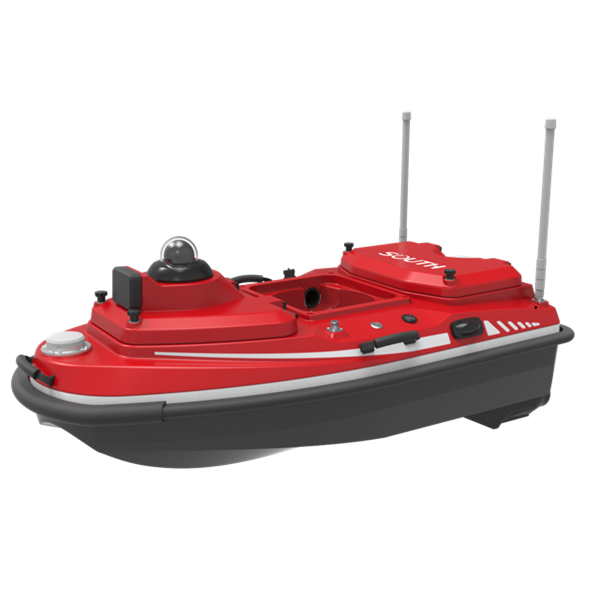
船体尺寸:1.18m(长)×0.63m(宽)×0.43m(高)
船体材质:采用纳米碳纤维、凯夫拉高强度复合材料,船体内刷漆,具备防腐蚀、耐磨损、防撞等特性
船体形状:M型导流设计
船体自重:10.8kg(船体自重(含电池):35kg)
船体载重:42kg
防水防尘:IP67
吃水深度:9cm
月池孔径:24cm
遥控船航向指示灯:船尾安装红色、绿色的方向指示灯
抗风浪等级:3级风、2级浪
安全配置:
360°高清红外夜视视频辅助观察,视频分辨率1080P
低电量自动返航、失联自动返航
浅水提醒并自主倒车驶离
毫米波雷达自主避障(避障距离0.2~40m,俯仰*方位14°*112°,最多同时支持探测跟踪128个目标)
双指示灯显示船体运行状况、定位信号状态
配备可拆卸侧翼,提升抗风浪能力
双层船体防沉设计
开机自检
船身及船底有防撞装置,船头配备加厚防撞条
充电接口设计:支持快充、船体外部有预留接口直接充电
船体数码电量显示
支持温度/湿度检测,船底搭载温度传感器,测量表层水温度数据可实时回传至软件,自动计算声速参数
推进器前后配备防水草罩,保证前进、后退以及掉头等情况下减少水草吸入推进器
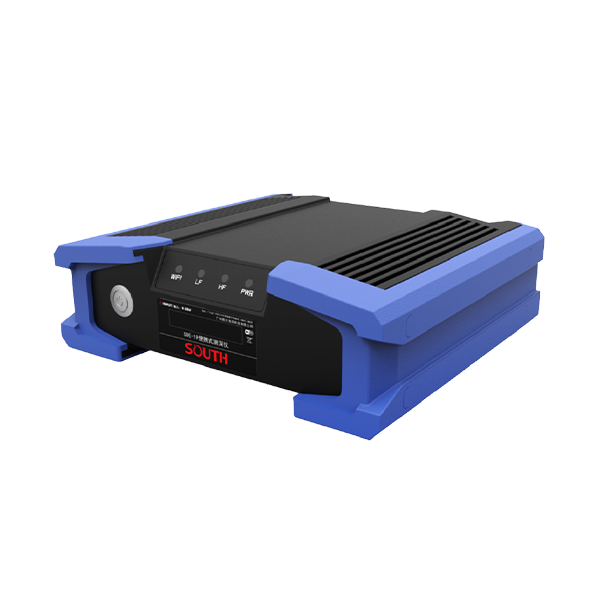
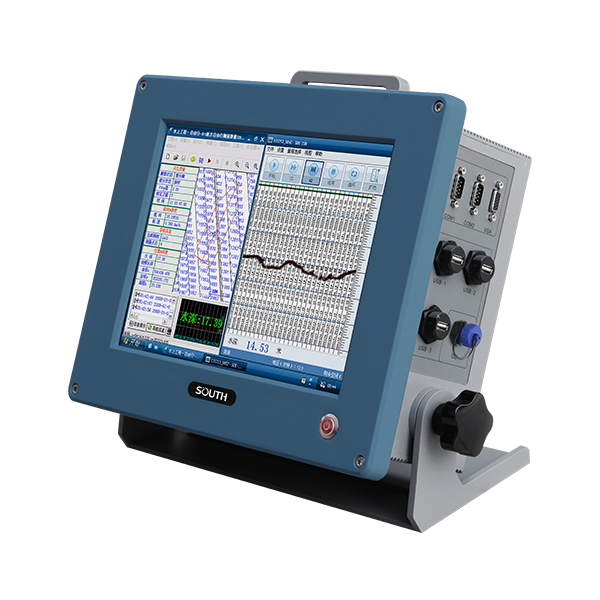
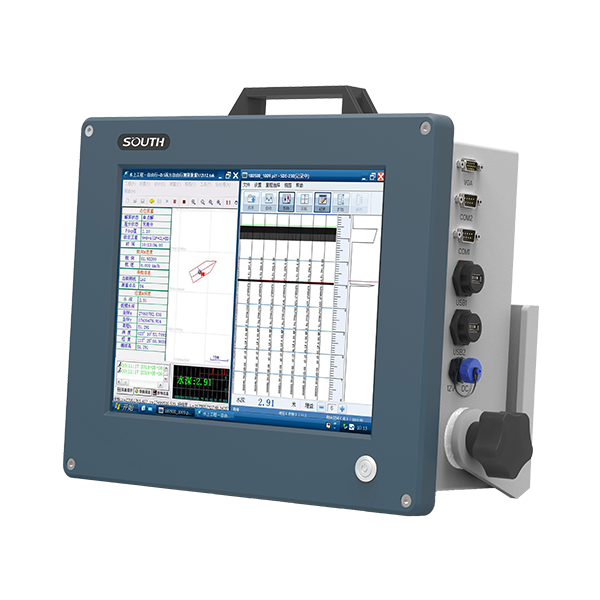
可搭载设备:内置测深仪,支持浅水避障,支持拓展搭载走航式ADCP流速仪、水质检测设备、水体采样设备、浅地层剖面仪、侧扫声呐、单波束测深仪、小型化多波束测深仪、无线传输设备、数据存储设备等
动力方式:电驱
电池规格:33V/50Ah高性能三元锂电池、便携式设计、智能化管理、可插拔更换、具有过充、过放电、防水及电池过热保护
推进器类型:高效涵道式长寿命无刷电机,支持正转,反转,推进器为嵌入式安装设计
转向方式:无舵机差速转向、支持原地掉头转向
安装方式:模块化插拔设计,易拆换
马达功率:单马达1100W
船速:最大船速7m/s(适应最大流速3m/s)
续航时间:8h@1m/s
船体可为业务单元(ADCP、RTK、遥控船用测深仪等)主机供电
数传图传通讯:4G/5G公网、局域网无线通信、800MHz、1.4GHz、2.4GHz电台
遥控通讯:4G/5G公网、局域网无线通信、800MHz、1.4GHz、2.4GHz电台
通讯距离:基站通讯距离2公里、智能遥控2公里、4G/5G公网模式不限距离
SIM卡:支持eSIM和外插SIM卡
数据储存:多通道存储,遥控器、船端、服务器均可存储,支持配套大容量存储卡
遥控器功能:10.1英寸高清显示屏,1920x1200高分辨率,支持不同存储空间,可控制船体、采集数据、视频查看、切换工作模式
遥控器工作续航:5小时
基于Linux系统开发的安卓端船控测量一体化软件,支持测量任务规划、行驶路线编辑、船体航行控制、船体运行参数控制、任务进度统计、坐标系统输入、剩余里程提醒
可根据搭载设备切换不同测量模式:支持单波束水深测量模式、多波束水深测量模式、ADCP水文测流模式
支持船体航行轨迹、位置、船速、航行姿态、测深数据、波形、多角度视频等实时查看
支持设置低电量自动返航、失联自动返航,可设置返航点
支持一键设置自动悬停
支持软件在线推送升级
支持加载天地图、百度地图等常规主流卫星底图;可下载离线卫星地图进行存储与管理
可随时控制、中断或随时改变工作任务。
具有高低速模式随意切换功能,可根据水流大小一键切换高速或低速模式遥控。
按键支持手动模式下支持一键定速直线巡航,支持增加和减小巡航速度,支持一键切换双杆操作模式。
支持数据回放、水深数据校正、验潮数据改正、姿态改正、坐标参数转换
可以根据时间、距离对采集数据进行重新采集取样
可自定义输出成果数据输出格式,能够以不同颜色显示不同深度
具有可回退和撤销功能
天线:船体配备高精度定位定向GNSS双天线,支持Cors、电台模式
卫星系统:支持BDS-3全球信号,BDS-2、GPS、GLONASS、Galileo、IRNSS、QZSS、SBAS支持L-Band
支持北斗精度
失锁重捕:<1s
RTK初始化时间:<5s
测速精度:0.02m/s
标准单点精度:H ≤ 1.5m,V ≤ 2.5m
RTK平面定位精度:H:±(8+10-6×D)mm,D为基线长度(单位:km)
RTK高程精度:V:±(15+10-6×D)mm,D为基线长度(单位:km)
PPP北斗精度:平面优于10CM(可选)
惯导精度:航向精度0.15°@1m基线,姿态精度0.25°@1m基线惯导,支持组合导航,支持1PPS,IMU更新率最大200Hz
指标 | 参数 |
船体参数 | |
船体尺寸 | 1.18m(长)×0.63m(宽)×0.43m(高) |
船体材质 | 采用纳米碳纤维、凯夫拉高强度复合材料,船体内刷漆,具备防腐蚀、耐磨损、防撞等特性 |
船体形状 | M型导流设计 |
船体自重 | 10.8kg(船体自重(含电池):35kg) |
船体载重 | 42kg |
防水防尘 | IP67 |
吃水深度 | 9cm |
月池孔径 | 24cm |
遥控船航向指示灯 | 船尾安装红色、绿色的方向指示灯 |
抗风浪等级 | 3级风、2级浪 |
安全配置 | 360°高清红外夜视视频辅助观察,视频分辨率1080P 低电量自动返航、失联自动返航 浅水提醒并自主倒车驶离 毫米波雷达自主避障(避障距离0.2~40m,俯仰*方位14°*112°,最多同时支持探测跟踪128个目标) 双指示灯显示船体运行状况、定位信号状态 配备可拆卸侧翼,提升抗风浪能力 双层船体防沉设计 开机自检 船身及船底有防撞装置,船头配备加厚防撞条 充电接口设计:支持快充、船体外部有预留接口直接充电 船体数码电量显示 支持温度/湿度检测,船底搭载温度传感器,测量表层水温度数据可实时回传至软件,自动计算声速参数 推进器前后配备防水草罩,保证前进、后退以及掉头等情况下减少水草吸入推进器 |
可搭载设备 | 内置测深仪,支持浅水避障,支持拓展搭载走航式ADCP流速仪、水质检测设备、水体采样设备、浅地层剖面仪、侧扫声呐、单波束测深仪、小型化多波束测深仪、无线传输设备、数据存储设备等 |
动力参数 | |
动力方式 | 电驱 |
电池规格 | 33V/50Ah高性能三元锂电池、便携式设计、智能化管理、可插拔更换、具有过充、过放电、防水及电池过热保护 |
推进器类型 | 高效涵道式长寿命无刷电机,支持正转,反转,推进器为嵌入式安装设计 |
转向方式 | 无舵机差速转向、支持原地掉头转向 |
安装方式 | 模块化插拔设计,易拆换 |
马达功率 | 单马达1100W |
船速 | 最大船速7m/s(适应最大流速3m/s) |
续航时间 | 8h@1m/s,船体可为业务单元(ADCP、RTK、遥控船用测深仪等)主机供电 |
通讯与遥控器参数 | |
数传图传通讯 | 4G/5G公网、局域网无线通信、800MHz、1.4GHz、2.4GHz电台 |
遥控通讯 | 4G/5G公网、局域网无线通信、800MHz、1.4GHz、2.4GHz电台 |
通讯距离 | 基站通讯距离2公里、智能遥控2公里、4G/5G公网模式不限距离 |
SIM卡 | 支持eSIM和外插SIM卡 |
数据储存 | 多通道存储,遥控器、船端、服务器均可存储,支持配套大容量存储卡 |
遥控器功能 | 10.1英寸高清显示屏,1920x1200高分辨率,支持不同存储空间,可控制船体、采集数据、视频查看、切换工作模式 |
遥控器工作续航 | 5小时 |
软件参数 | |
基于Linux系统开发的安卓端船控测量一体化软件,支持测量任务规划、行驶路线编辑、船体航行控制、船体运行参数控制、任务进度统计、坐标系统输入、剩余里程提醒 | |
可根据搭载设备切换不同测量模式:支持单波束水深测量模式、多波束水深测量模式、ADCP水文测流模式 | |
支持船体航行轨迹、位置、船速、航行姿态、测深数据、波形、多角度视频等实时查看 | |
支持设置低电量自动返航、失联自动返航,可设置返航点 | |
支持一键设置自动悬停 | |
支持软件在线推送升级 | |
支持加载天地图、百度地图等常规主流卫星底图;可下载离线卫星地图进行存储与管理 | |
可随时控制、中断或随时改变工作任务 | |
具有高低速模式随意切换功能,可根据水流大小一键切换高速或低速模式遥控 | |
按键支持手动模式下支持一键定速直线巡航,支持增加和减小巡航速度,支持一键切换双杆操作模式 | |
支持数据回放、水深数据校正、验潮数据改正、姿态改正、坐标参数转换 | |
可以根据时间、距离对采集数据进行重新采集取样 | |
可自定义输出成果数据输出格式,能够以不同颜色显示不同深度 | |
具有可回退和撤销功能 | |
定位参数 | |
天线 | 船体配备高精度定位定向GNSS双天线,支持Cors、电台模式 |
卫星系统 | 支持BDS-3全球信号,BDS-2、GPS、GLONASS、Galileo、IRNSS、QZSS、SBAS支持L-Band,支持北斗精度 |
失锁重捕 | <1s |
RTK初始化时间 | <5s |
测速精度 | 0.02m/s |
标准单点精度 | H ≤ 1.5m,V ≤ 2.5m |
RTK平面定位精度 | H:±(8+10-6×D)mm,D为基线长度(单位:km) |
RTK高程精度 | V:±(15+10-6×D)mm,D为基线长度(单位:km) |
PPP北斗精度 | 平面优于10CM(可选) |
惯导精度 | 航向精度0.15°@1m基线,姿态精度0.25°@1m基线惯导,支持组合导航,支持1PPS,IMU更新率最大200Hz |
测深参数 | |
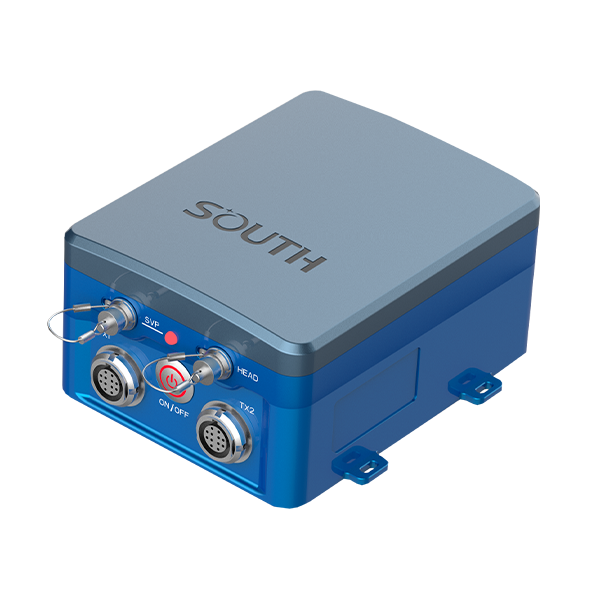
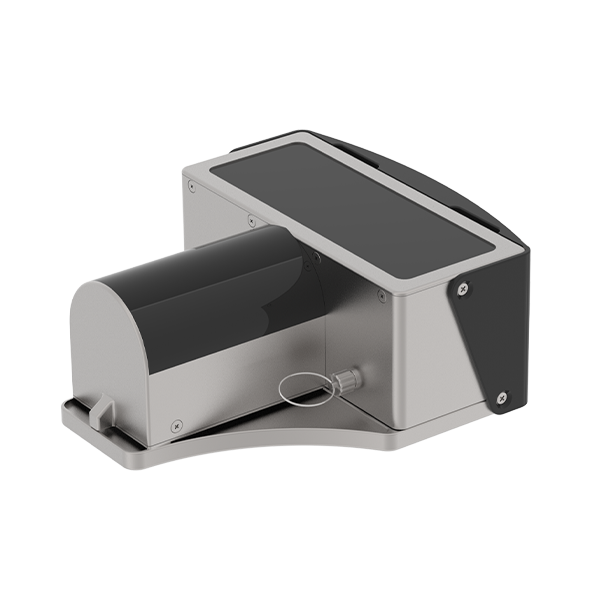
标配测深仪 | 主机换能器一体化,重量为0.85kg |
工作频率 | 200kHz |
波束角 | 5° |
测深范围 | 0.15~ 100m |
分辨率 | 0.01m |
精度 | ±1cm±0.1%D(D为水深值) |
选配测深仪 工作频率 | 高频≥200kHz;低频≤20kHz |
波束角 | 高频≤5°,低频≤20° |
测深范围 | 高频:0.15~300m,低频:0.5~600m |
分辨率 | 0.01m |
精度 | ±1cm±0.1%D(D为水深值) |